Komplett vezérlések
KOMPLETT VEZÉRLÉSEK
Egyedi-, illetve célgép vezérlés
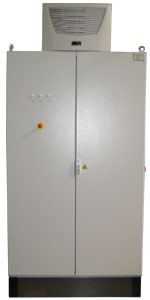
Összetett műveleteket igénylő technológiai folyamatok irányítására szolgáló berendezéseknek, a mozgásvezérléshez tartozó funkciók mellett, a kapcsolódó érzékelők és beavatkozók kezelését is el kell látniuk. A mozgásvezérlés módja, valamint a csatlakoztatandó aktorok/szenzorok függvényében az irányítási feladatokra PLC-t, ipari PC-t, vagy az ipari PC és alárendelt többtengelyes mozgásvezérlésre fejlesztett PLC-t alkalmazunk.
A vezérlések különböző kialakításokban állnak rendelkezésre. Elsőként mint egy klasszikus kompaktvezérlés, maximálisan három tengelyhez egy úgynevezett "Embedded Controller" állópult kialakítású ipari kapcsolószekrényben. A kapcsolószekrényes kialakítás sok előnyt nyújt egy teljes rendszerbe való gyors és költséghatékony integráció esetén, mert ebben az esetben a biztonságtechnikai berendezések már integrálva vannak a teljes robotcellára. Csatlakoztatási lehetőségek állnak rendelkezésre külső vészleállító kapcsoló, ajtókapcsoló és jóváhagyó nyomógomb számára. Az ügyfél igénye szerint rendelkezésre áll egy érintőgombos terminál, amely interfészként szolgál a kezelő felé. Egy robotcella üzemeltetéséhez csupán be-, ill. kimeneti modulokra van szükség, vagy terepibuszra szerelt intelligens szelepszigetre.
Megmunkáló célgép vezérlések
Az alábbi megmunkálási feladatokra használhatók célgép vezérlésünk
- Forgácsolás (fúrás, köszörülés, sorjátlanítás).
- Hideg anyagalakítás (hajlítás, támolygó szegecselés).
Milyen jellegűek ezek a megmunkáló célgépek?
Termék- vagy technológiai művelet specifikus alkalmazások, melyeket a felhasználóval közösen kidolgozott műszaki leírások alapján, módszeres eljárásokkal tervezve és hatékonyan kialakítva kifejezetten az Önök termékein megvalósítandó megmunkálási műveletek automatizálására készítünk.
- Komplex automaták – több megmunkálási művelet automatikus megvalósítása egy berendezésen belül, automatikus anyagadagolással, szükség szerint ellenőrző mérésekkel.
- Automata megmunkáló célgépek – célzott megmunkálási műveletek megvalósítása egy berendezésen belül, automatikus anyagadagolással, szükség szerinti ellenőrző mérésekkel.
- Kézi megmunkáló munkahelyek – célzott megmunkálási művelet gépkezelői kiszolgálással, szükség esetén ellenőrző mérésekkel.
Szerelő célgépek, szerelő automaták vezérlése
Alábbi szerelési műveletekre alkalmazható a célgép vezérlésünk.
- Hegesztés
- Csavarozás
- Benyomás-sajtolás
- Szegecselés
- Ragasztás
Milyen jellegűek ezek a szerelő célgépek?
Termék- vagy technológiai művelet specifikus alkalmazások, melyeket a felhasználóval közösen kidolgozott műszaki leírások alapján, módszeres eljárásokkal tervezve és hatékonyan kialakítva kifejezetten az Önök termékein megvalósítandó szerelési műveletek automatizálására készítünk.
- Komplex automaták, szerelőcellák – egy, vagy több szerelési művelet automatikus megvalósítása egy berendezésen belül, automatikus anyagadagolással, szükség szerinti ellenőrző mérésekkel.
- Automata szerelő célgépek – célzott szerelési műveletek megvalósítása egy berendezésen belül, automatikus vagy gépkezelői anyagadagolással, szükség szerinti ellenőrző mérésekkel.
- Kézi szerelő munkahelyek – célzott szerelési művelet gépkezelői kiszolgálással, szükség esetén ellenőrző mérésekkel.
Manipulátor, robot vezérlés
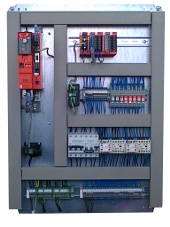
A több tengely összehangolt mozgatását igénylő manipulátorok, vagy robotok irányítására szolgáló berendezéseknek, a mozgásvezérléshez tartozó funkciók mellett, a kapcsolódó érzékelők és beavatkozók kezelését is el kell látniuk. A mozgásvezérlés módja, valamint a csatlakoztatandó aktorok/szenzorok függvényében az irányítási feladatokra PLC-t, ipari PC-t, vagy az ipari PC és alárendelt többtengelyes mozgásvezérlésre fejlesztett PLC-t alkalmazunk.
Manipulátor illetve robot vezérlési feladatokra kínált IPC-n alapuló megoldásunk képes akár 16 különböző vezérlési folyamat - Multi-Task elven történő - párhuzamos feldolgozására. Mindezeket úgy teljesíti, hogy eközben a hagyományos PLC vezérléseknél megszokott ciklusidőket tudja tartani. A vezérlés alapkiépítésben 32 darab digitális ki- és bemenettel rendelkezik, azonban a terepibuszos (Profibus, CAN, SBUS) elosztott I/O kezelésnek köszönhetően max. 4096 be-/kimenetig bővíthető.
A négy darab soros interfész (RS-232C, RS-485) szabadon konfigurálható és más intelligens vezérlőrendszerekkel kapcsolható össze pl.: vonalkód leolvasó, képfeldolgozó rendszer, stb. Nem utolsó sorban egy vezérléssel több karrendszer is működtethető.
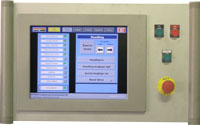
Ezen kívül rendelkezik számos időzítővel, számlálóval és különböző típusú tárolóval pl.: Bit-, Byte-, Word-, koordináta- és szövegtároló. Ezeket a tárolókat a normál automata üzem alatt is ki lehet olvasni egy programozói interfész segítségével (Ethernet vagy RS-232C). A kialakítás lehetővé teszi, hogy több vezérlést összekapcsoljon egy lokális hálózatban és azokat csatlakoztassa egy központi számítógéphez. A vezérlések különböző kialakításokban állnak rendelkezésre. Elsőként mint egy klasszikus kompaktvezérlés, maximálisan három tengelyhez egy úgynevezett "Embedded Controller" állópult kialakítású ipari kapcsolószekrényben. A kapcsolószekrényes kialakítás sok előnyt nyújt egy teljes rendszerbe való gyors és költséghatékony integráció esetén, mert ebben az esetben a biztonságtechnikai berendezések már integrálva vannak a teljes robotcellára. Csatlakoztatási lehetőségek állnak rendelkezésre külső vészleállító kapcsoló, ajtókapcsoló és jóváhagyó nyomógomb számára. Az ügyfél igénye szerint rendelkezésre áll egy érintőgombos terminál, amely interfészként szolgál a kezelő felé. Egy robotcella üzemeltetéséhez csupán be-, ill. kimeneti modulokra van szükség, vagy terepibuszra szerelt intelligens szelepszigetre.
Manipulátor, robot vezérlések
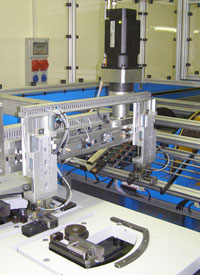
Az alábbi területeken alkalmazhatók a manipulátor, illetve egyedi robot vezérlésünk
- Tálcázás, termékek rendezett be és kirakása.
- Gépkiszolgálás, azaz gyártógépből a termék eltávolítása vagy badagolása.
- Műveletek közötti termékmozgatások.
Milyen jellegűek ezek a manipulátorok?
Termék- vagy technológiai művelet specifikus alkalmazások, melyeket a felhasználóval közösen kidolgozott műszaki leírások alapján, módszeres eljárásokkal tervezve és hatékonyan kialakítva kifejezetten az Önök gyártási folyamataiban megvalósítandó termékmozgatási műveletek automatizálására készítünk.
- Lineáris robotok – kinematikai felépítését tekintve TT(T), azaz két vagy három koordinátatengely mentén egyenes pályán történő termékmozgások megvalósítása.
- Forgóátadók – kinematikai felépítését tekintve RR, vagy RT, azaz köríves pályán történő termékmozgatások (az egyenes vonalú mozgás a munkadarab felvételére és lehelyezésére szolgál).
- Kombinált mozgatóberendezések – kinematikai felépítését tekintve RTR, vagy RRT, így a lineáris és a köríves mozgások együttes alkalmazásával kialakított pályákon történő termékmozgatások valósíthatók meg.
- Csukló-, henger-, vagy gömbkoordinátás robotok – kinematikájukat tekintve RRRRR, RTT, RRT felépítésű manipulátorok PTP és/vagy pályavezérlési funkciókkal (lineáris-, illetve körinterpoláció).
Speciális termékmozgatások irányítása
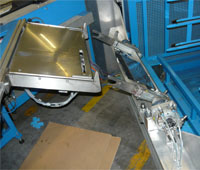
Mit értünk a speciális termékmozgatások alatt?
Azokat a mozgatási feladatokat soroljuk ide, melyek a hagyományos szállítópályás, konvejoros vagy éppen megfogós mozgatásoktól eltérnek, valamiben különlegesnek számítanak. Ide értjük a különféle egyedi termékadagolásokat is.
Milyen jellegűek ezek a célgépek?
Termék- vagy technológiai művelet specifikus alkalmazások, melyeket a felhasználóval közösen kidolgozott műszaki leírások alapján, módszeres eljárásokkal tervezve és hatékonyan kialakítva kifejezetten az Önök termékeihez illeszkedő mozgatási műveletek automatizálására hozunk létre.
- Automata mozgató célgépek – egy vagy több mozgatási művelet automatikus megvalósítása egy berendezésen belül, automatikus termékadagolással.
- Félautomata mozgató célgépek – Célzott mozgatási művelet gépkezelői kiszolgálással.
Hőkezelő vezérlések
ProCont HKV sorozatú hőkezelő kemence vezérlés
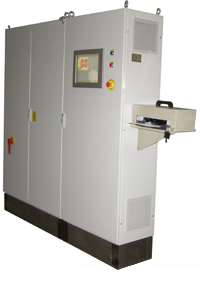
Fontosabb műszaki jellemzők:
- Alkalmazható hőkezelésre, beégetésre
- Hőmérséklet szabályozás pontossága akár ±1°C
- Állandó vagy ciklikus üzemű
- A hőkezelési ciklus paraméterei felhasználó által szabadon megadhatóak
- 4 előre definiált hőkezelési ciklus
- Terepi buszra csatlakoztatható
- Változó paraméterű PID hőmérséklet szabályozó
- Hőkezelési ciklusok nyomtathatóak, dokumentálhatóak
- Különböző elérési szintű felhasználói beavatkozás
Hőkezelés
Az anyagok megmunkálása közben létrejövő belső feszültségek mentesítésére alkalmazzák. A saját feszültségek leépülése annál gyorsabb és tökéletesebb, minél magasabb hőmérsékleten történik a hevítés. A feszültségek újbóli keletkezésének megakadályozása érdekében a hevítést igen lassú lehűtés kell, hogy kövesse. Az ehhez szükséges paraméterek konfigurálhatóak.
Beégetés
Legtöbb esetben olyan lakkokhoz, festékekhez, ellenálláspasztákhoz alkalmazott eljárás, melyek keményedése szobahőmérsékleten nem megy végbe. A beégetést a tárgyak nagyságától és számától függően beégető vagy folyamatos üzemű alagútkemencében végzik. E vezérlés alkalmas mind a beégetőkemence, mind pedig a - max. 4 zónás - alagútkemence komplett vezérlésére.
Pontos szabályozás
A nagy számítási teljesítményű mikroprocesszoron futó, lebegőpontosan leképezett szabályozási algoritmusoknak köszönhetően a kemence hőmérsékletét ±1C°-os tartományban lehet tartani.
Kezelői felület
A központi vezérlő szekrények a képen látható kezelői felülettel rendelkeznek. Ezen megtalálhatók mindazon beavatkozó és kijelző szervek, melyek a kemence működési paramétereinek beállításához, vagy nyomon követéséhez szükségesek. A grafikusan is megjelenő hőmérséklet-idő diagram három hónapra visszamenőleg tárolódik, amit egy nyomtató segítségével bármikor jegyzőkönyvezni lehet. Továbbá lehetőség van ezen információk átadására egy központi adatbázisnak.